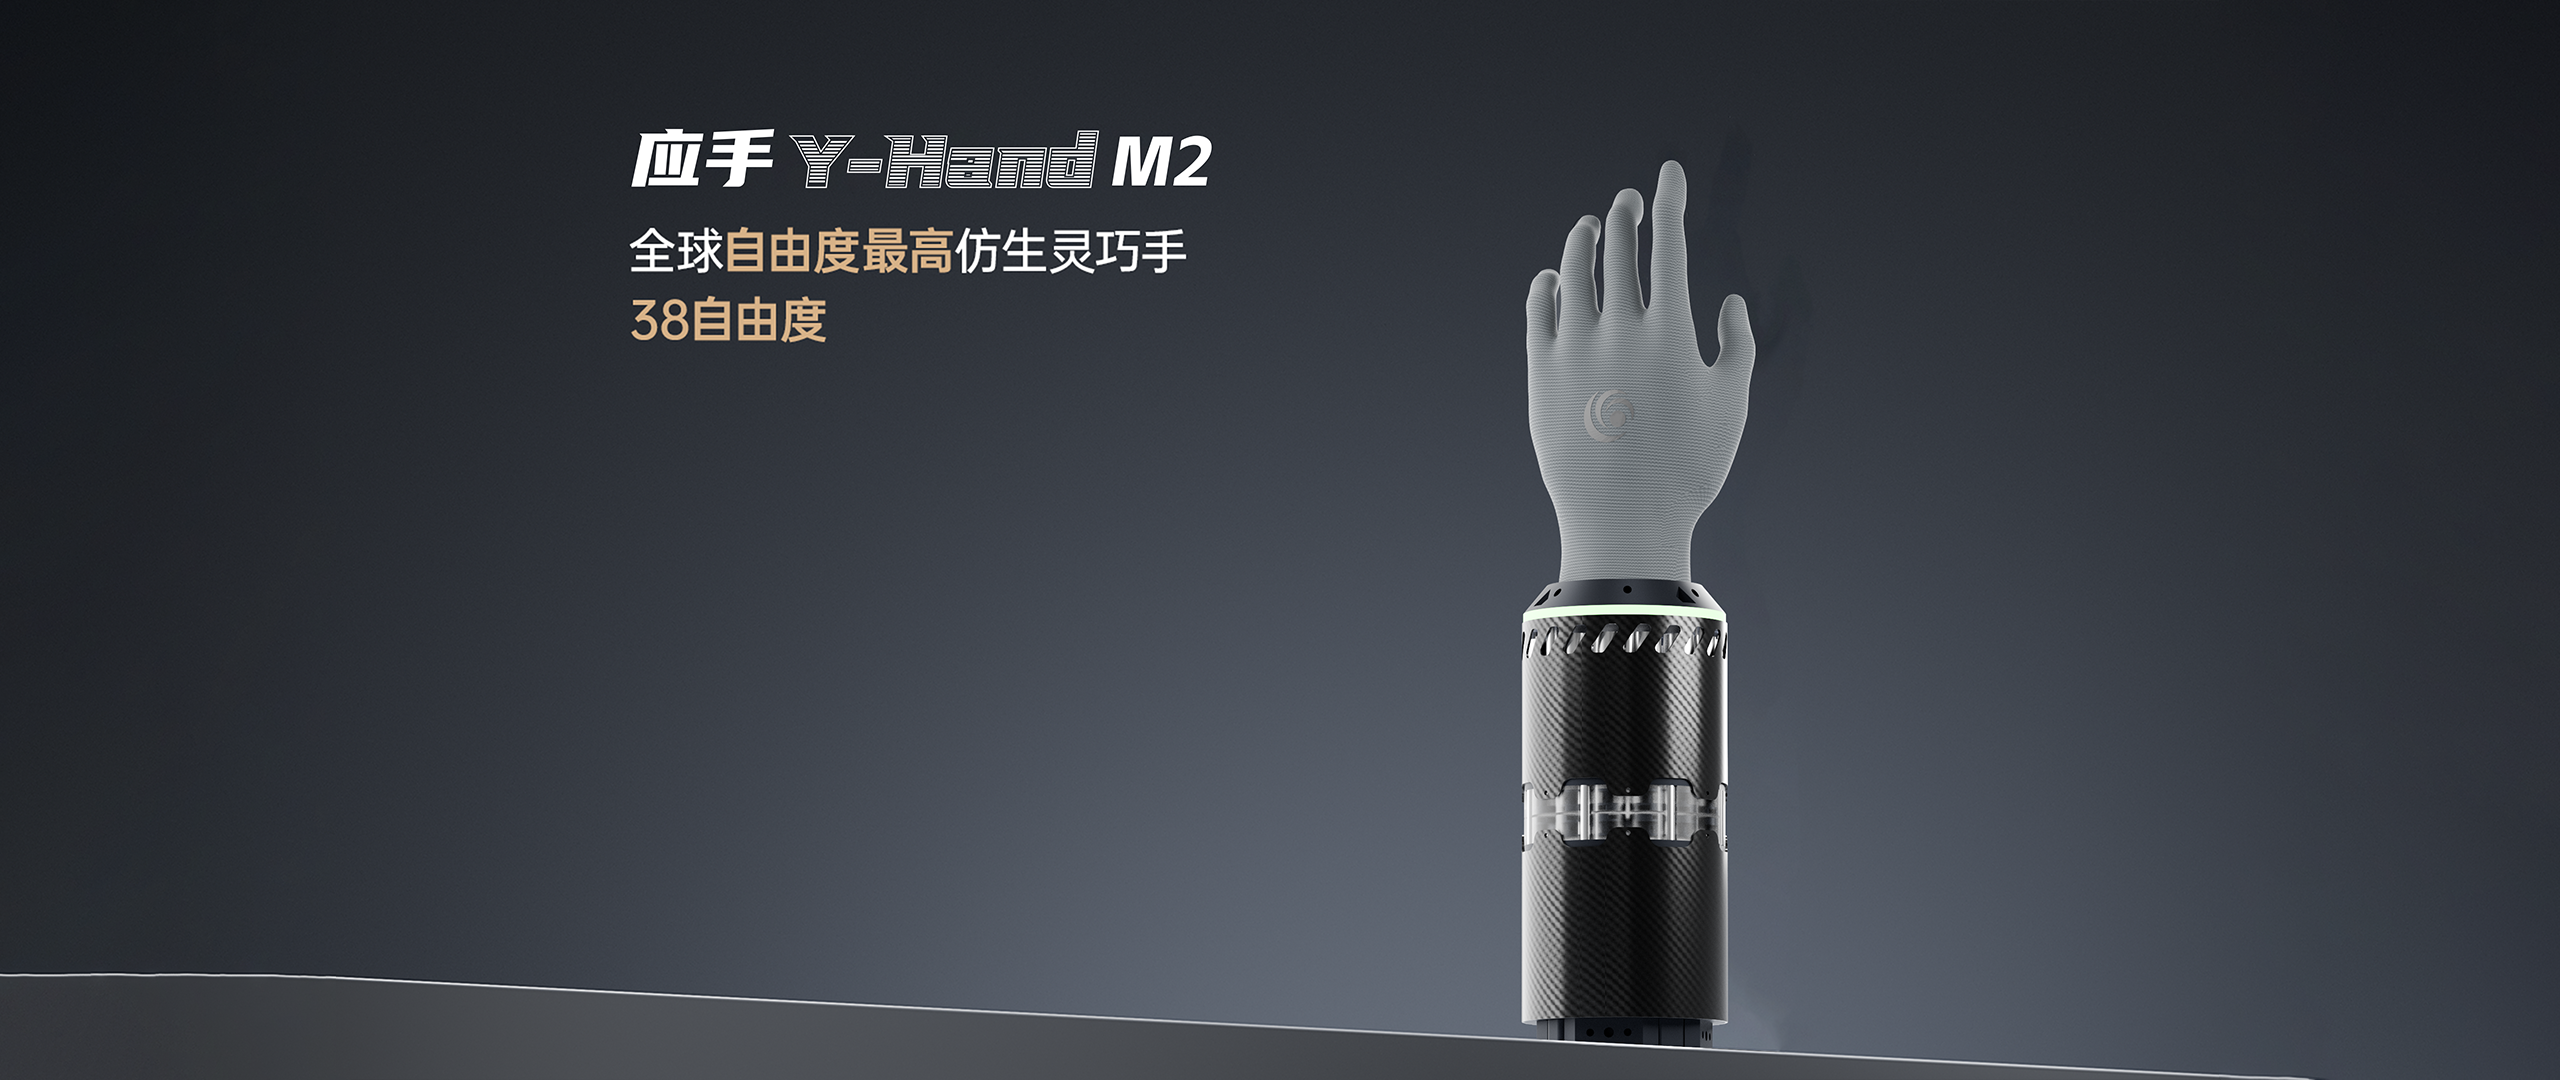
月泉仿生应手Y-Hand M2仿生拉压体灵巧手,依托任雷教授国际首创的仿生拉压体机器人理论与技术研发,集力量、速度、精度、灵活、柔顺五位一体。整手握力330N(约28.7kg),单指输出力180N,整手闭合时间仅0.2s,指尖定位精度0.04mm,38个自由度,手指挠度59mm/N实现柔顺柔性交互。颠覆传统刚性铰链设计,采用磁集电驱人工肌肉重现人体骨骼肌生物力学特性,实现关节三维6自由度运动。
数据完整官网链接 →
技术参数
其他参数
| 型号 | Y-Hand M2 |
| 抓握力 | 330 N |
| 自由度 | 38 个 |
| 产品类型 | 仿生拉压体灵巧手 |
| 技术原理 | 仿生拉压体机器人理论与技术,磁集电驱人工肌肉,仿生多层多级刚柔耦合系统设计 |
| 指尖精度 | 0.04 mm |
| 整手握力 | 约 28.7 kg |
| 柔性交互 | 手指挠度 59 mm/N |
| 单指输出力 | 180 N |
| 单指屈曲时间 | 0.2 s |
| 整手闭合时间 | 0.2 s |
查看完整规格参数
输入邮箱,免费解锁全部 应手 Y-Hand M2 仿生拉压体灵巧手 详细数据
价格
价格未公开
数据来源:询价
浏览量0
收藏0
厂商月泉仿生
相似产品

订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。