宇树 Dex5-1 五指力控灵巧手,单手可集成大量触觉传感单元。采用 12 个自研微型力控复合传动关节,拇指 4DOF、四指各 3DOF,具备智能自适应抓取能力。
数据完整官网链接 →
技术参数
其他参数
| Size | 217.3mm x 127.5mm x 72.1mm (The final shipped version may vary.) 217.3mm x 127.5mm x 72.1mm (The final shipped version may vary.) |
| Weight | 1100g 1100g |
| Dex5-1P | Body Parameters |
| Angle of Joint | Thumb Joint: Thumb Joint 0: -33.5°~39° Thumb Joint 1: 0°~100° Thumb Joint 2: 0°~110° Thumb Joint 3: 0°~92° Four-Finger Joints: Knuckles 0: -22°~22° Knuckles 1: 0°~90° Knuckles 2: 0°~95° Knuckles 3: 0°~81°(Coupling with finger joint 2) Thumb Joint: Thumb Joint 0: -33.5°~39° Thumb Joint 1: 0°~100° Thumb Joint 2: 0°~110° Thumb Joint 3: 0°~92° Four-Finger Joints: Knuckles 0: -22°~22° Knuckles 1: 0°~90° Knuckles 2: 0°~95° Knuckles 3: 0°~81°(Coupling with finger joint 2) |
| Static Current | 58V@0.2A 58V@0.2A |
| / 2 x 5 (Palm) | 2 x 3 (Single Finger Pad) x 5 |
| Maximum Current | 58V@4A 58V@4A |
| Working Voltage | 24V~60V 24V~60V |
| Control feedback | Joint Mode, Joint Position, Joint Velocity, Joint Torque, Joint Stiffness Coefficient, Joint Damping Coefficient Joint Mode, Joint Position, Joint Velocity, Joint Torque, Joint Stiffness Coefficient, Joint Damping Coefficient |
| Communication rate | 1000Hz 1000Hz |
| Degrees of Freedom | Thumb x 4 Index Finger x 3 Middle Finger x 3 Ring Finger x 3 Little Finger x 3 Thumb x 4 Index Finger x 3 Middle Finger x 3 Ring Finger x 3 Little Finger x 3 |
| Fingertip strength | 10N 10N |
| Product Parameters | Dex5-1 |
| Perceptual feedback | Joint Mode, Joint Position, Joint Velocity, Joint Torque, Joint Temperature, Voltage and Current, imu Data Joint Mode, Joint Position, Joint Velocity, Joint Torque, Joint Temperature, Voltage and Current, Sensor Pressure Value, Sensor Temperature Value, imu Data |
| Range of Perception | / 10g-2500g |
| Sender:1234 bytes | Receiver:1270 bytes Sender:1234 bytes |
| Minimum grip diameter | 10mm 10mm |
| Transmission Mechanism | 12 self-developed micro force-controlled composite transmission joints (enables robot to achieve tactile proprioception) 4 micro force-controlled joint gear transmission 12 self-developed micro force-controlled composite transmission joints (enables robot to achieve tactile proprioception) 4 micro force-controlled joint gear transmission |
| Four-Finger Lateral Swing | ±22° ±22° |
| 2 x 3 (Single Fingertip) x 5 | 2 x 3 (Single Finger Root) x 4 |
| Maximum Acceptance (Unamaged) | / 20kg |
| Fingertip Repeat Positioning Accuracy | ±1mm ±1mm |
| Load Condition (Palm Facing Left At Room Temperature, Grasping A 5cm Round Hard Object) | The Maximum Weight is 4.5kg The Maximum Weight is 4.5kg Sensing parameters |
| Load Conditions ( Palm Facing Down At Room Temperature, Grasping A 5cm Round Hard Object) | The Maximum Weight is 3.5kg The Maximum Weight is 3.5kg |
查看完整规格参数
输入邮箱,免费解锁全部 宇树 Dex5-1 灵巧手 详细数据
价格
价格未公开
数据来源:询价
浏览量0
收藏0
厂商宇树科技
相似产品
对比这款产品 →
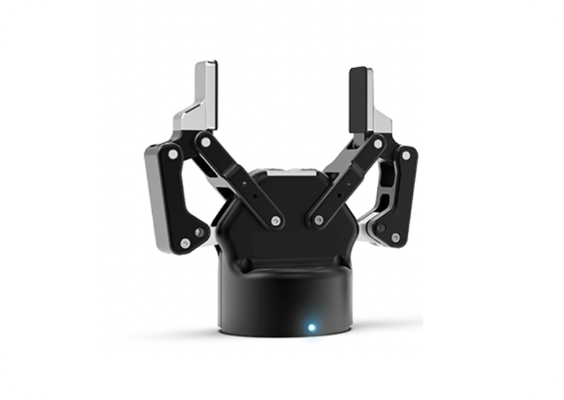
宇树 Z1 机械臂
宇树科技
J1: ±150° 180°/sJ2: 0-180° 180°/sJ3: -165°-0 180°/s
价格未公开完整
对比这款产品 →
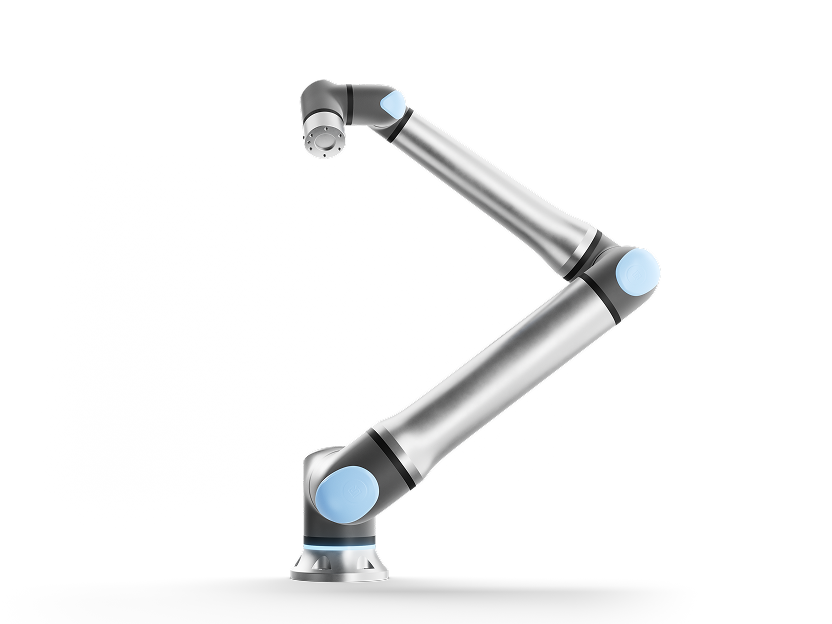
UR20
Universal Robots
自由度: 6备注: 新一代UR系列旗舰长臂展,适合大负载码垛、焊接、长距离搬运臂展: 1750mm
价格未公开完整
对比这款产品 →
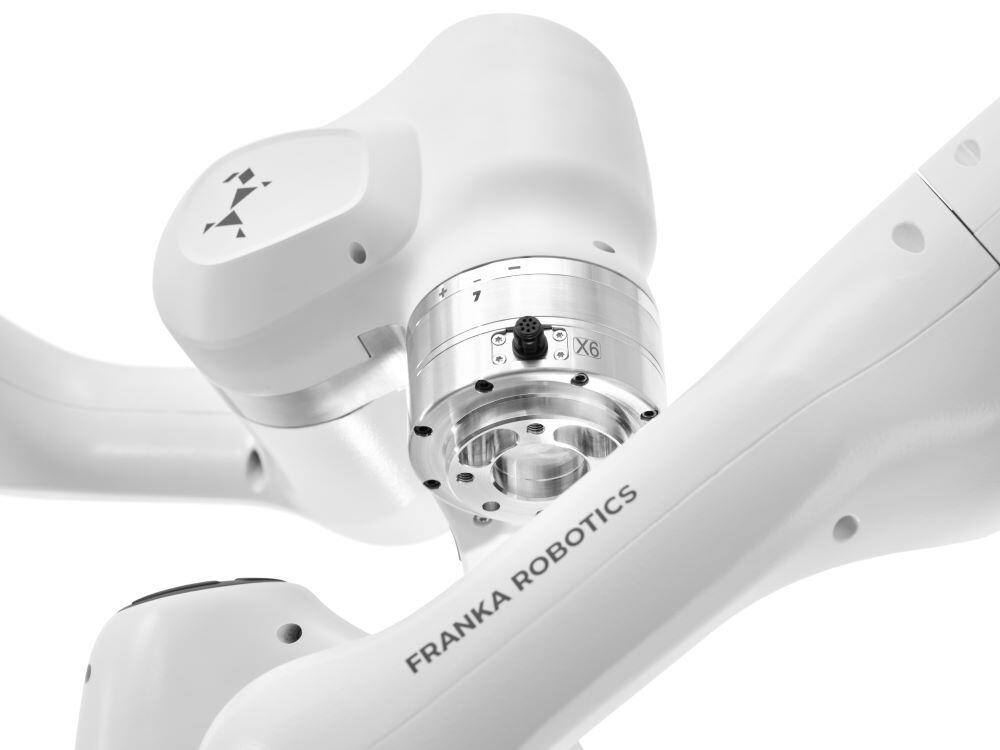
Franka Research 3
Franka Robotics
自由度: 7臂展: 855mm负载: 3kg
价格未公开完整
对比这款产品 →
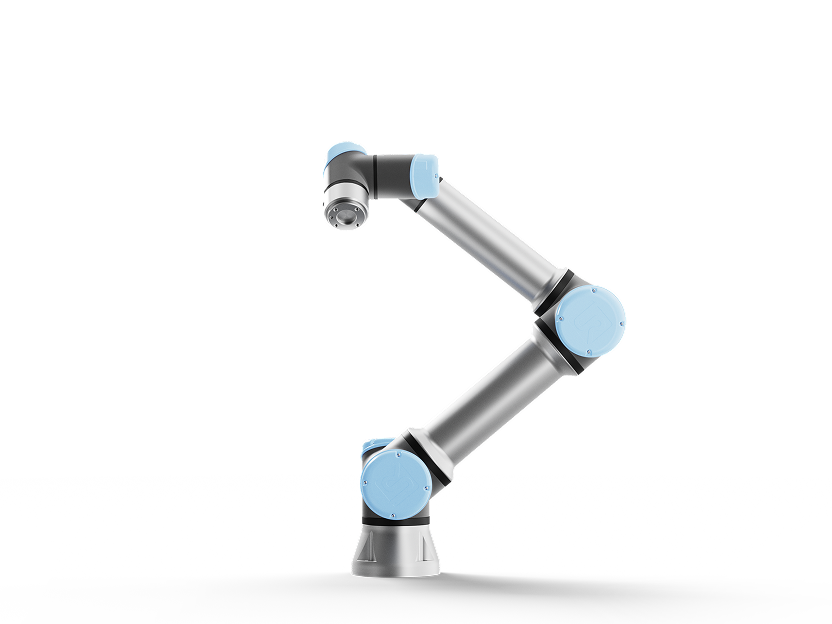
UR7e
Universal Robots
自由度: 6备注: e-Series中等负载型号,适合各类产线的柔性搬运、机床上下料臂展: 850mm
价格未公开完整
订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。