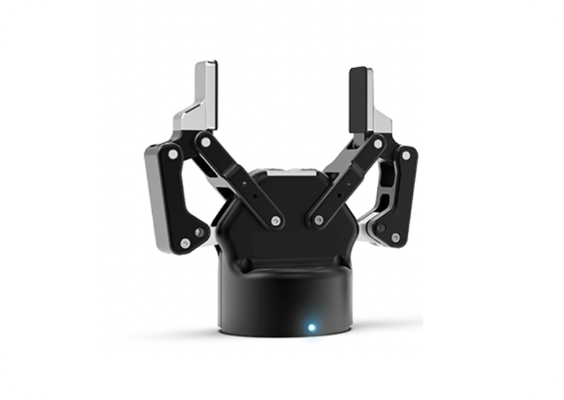
宇树 Z1 协作机械臂,可搭载于多种移动机器人平台。提供 AIR/PRO 两款,6 轴、臂展 740mm、重复定位精度 ±0.1mm,自重 4.3-4.5kg,负载 2-3kg,适用于物流、新消费与日常生活场景。
数据完整官网链接 →
技术参数
其他参数
| J1 | ±150° 180°/s |
| J2 | 0-180° 180°/s |
| J3 | -165°-0 180°/s |
| J4 | ±80° 180°/s |
| J5 | ±85° 180°/s |
| J6 | ±160° 180°/s |
| Size | Φ65*52mm |
| Joint | Range |
| Reach | 740mm 740mm |
| 6 Axis | 6 Axis |
| Ubuntu | Ubuntu |
| Weight | 4.3kg 4.5kg |
| Z1 AIR | Z1 PRO |
| Bearing | Industrial grade cross roller |
| Payload | 2kg ≥3kg |
| Provide | Provide |
| Voltage | 24V(Recommend) |
| Backlash | ~6 arcmin |
| MAX 500w | MAX 500w |
| Interface | Ethernet Ethernet |
| Max Speed | Joint Parameters |
| Power Supply | Voltage 24V Current > 20A Voltage 24V Current > 20A |
| Repeatability | ~0.1mm ~0.1mm |
| Maximum Torque | 33N·m |
| Control Frequency | 1KHz |
| Motor Control Command | Torque, Angle, Angular Velocity, Stiffness, Damping It can cooperate with Aliengo or B1 Robot and other mobile robots, |
| Force Control Accuracy | ~0.2N·m |
| Motor Sensing Feedback | Torque, Angle, Angular Velocity |
| Position + Force Control | Position + Force Control |
| to complete complex tasks and explore various | application scenarios. |
查看完整规格参数
输入邮箱,免费解锁全部 宇树 Z1 机械臂 详细数据
价格
价格未公开
数据来源:询价
浏览量280
收藏9
厂商宇树科技
相似产品
对比这款产品 →
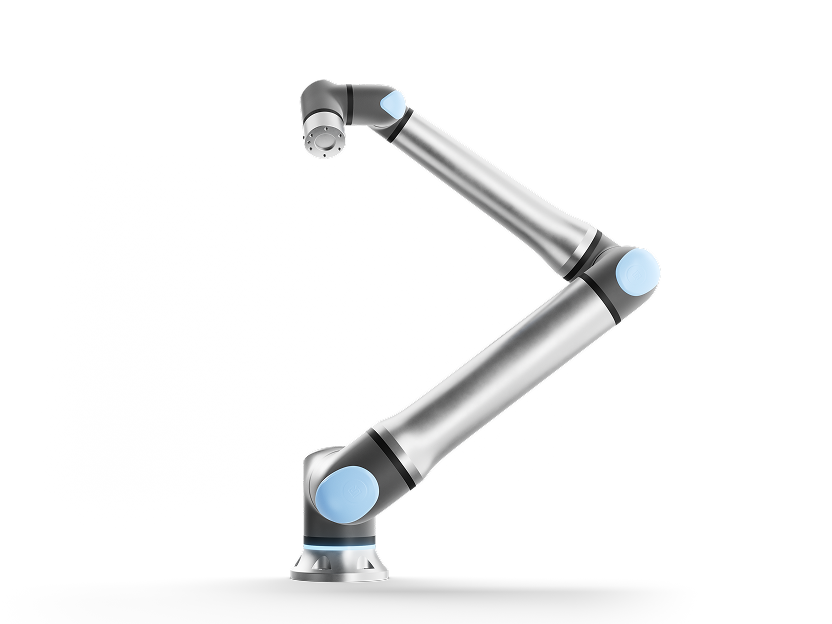
UR20
Universal Robots
自由度: 6备注: 新一代UR系列旗舰长臂展,适合大负载码垛、焊接、长距离搬运臂展: 1750mm
价格未公开完整
对比这款产品 →
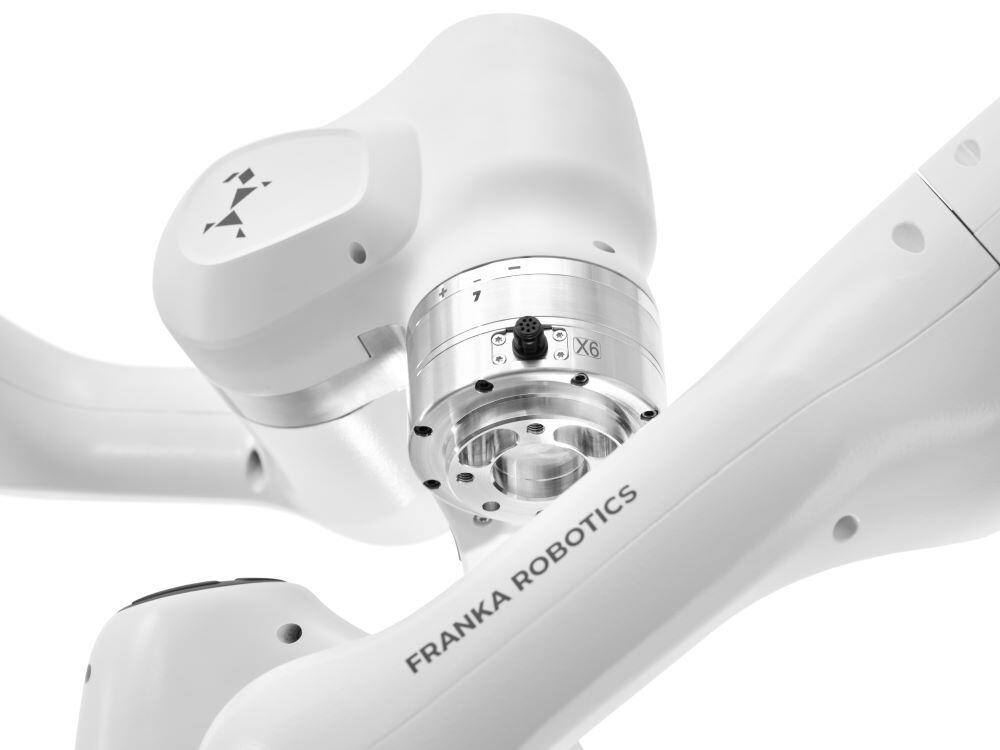
Franka Research 3
Franka Robotics
自由度: 7臂展: 855mm负载: 3kg
价格未公开完整
对比这款产品 →
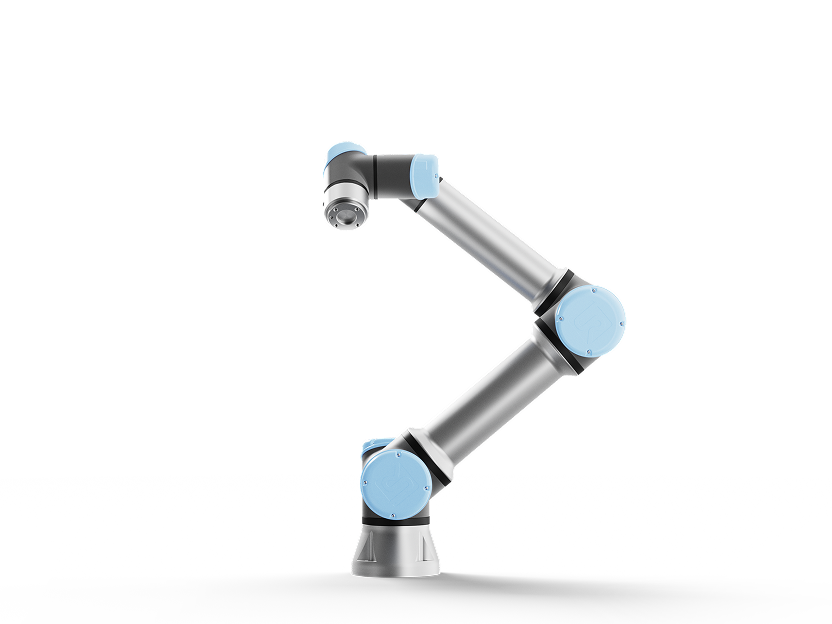
UR7e
Universal Robots
自由度: 6备注: e-Series中等负载型号,适合各类产线的柔性搬运、机床上下料臂展: 850mm
价格未公开完整
对比这款产品 →
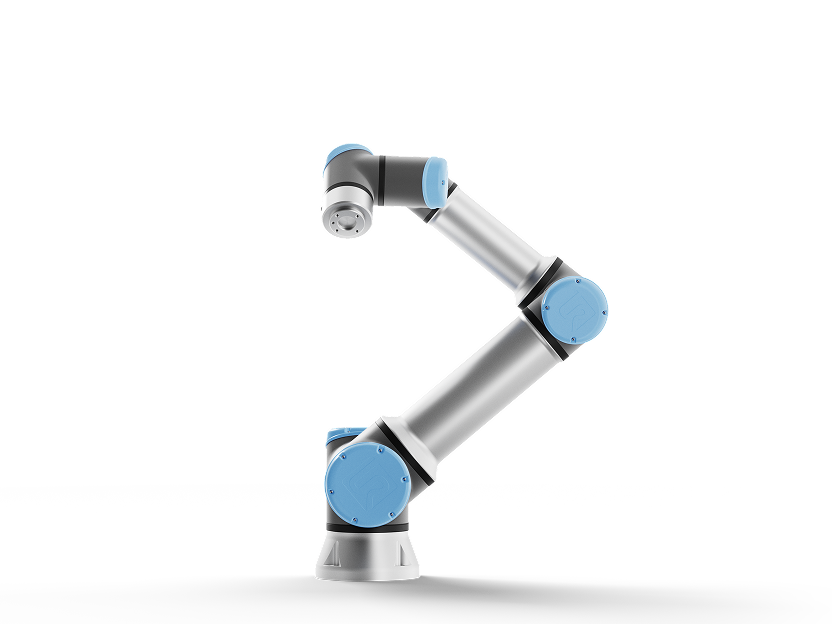
UR16e
Universal Robots
自由度: 6备注: e-Series大负载型号,适合重载搬运、机床管理、物流臂展: 900mm
价格未公开完整
订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。