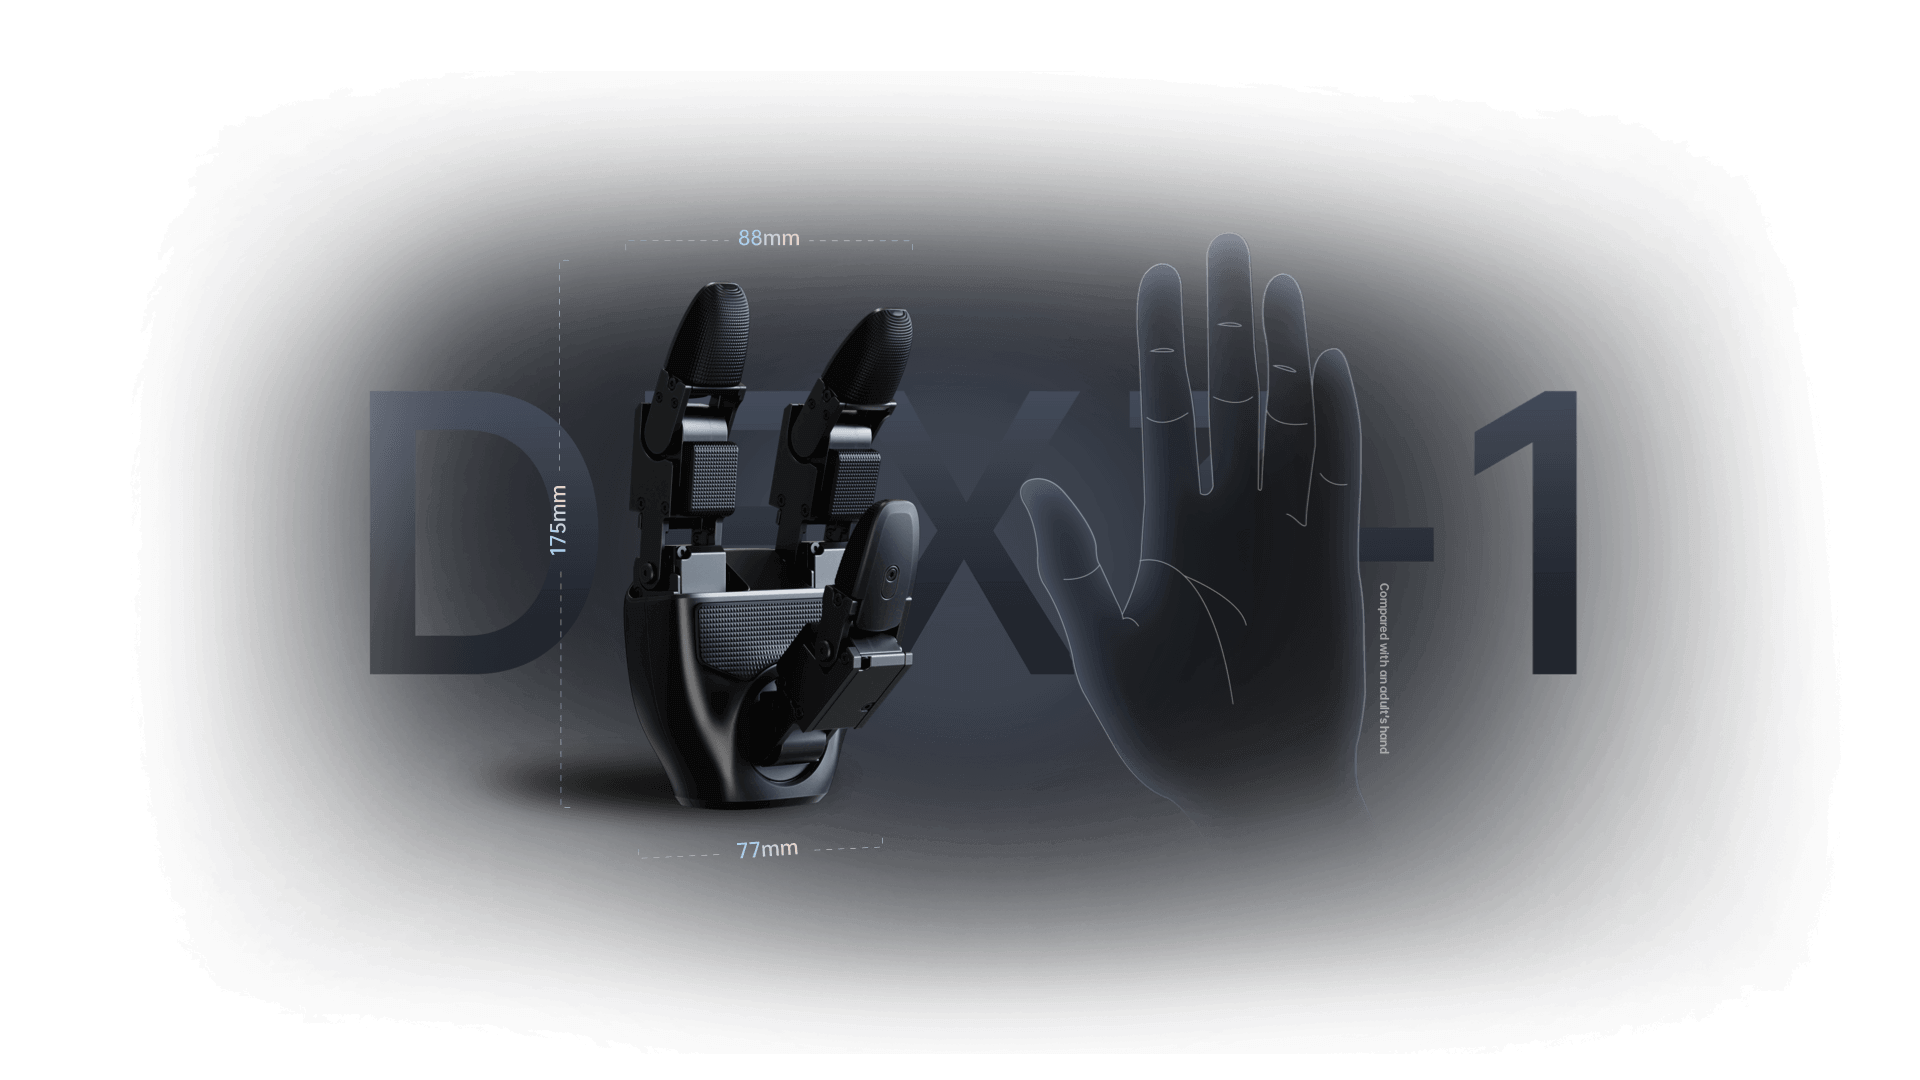
宇树 Dex3-1 三指力控灵巧手,单手可集成 33 个触觉传感器。采用 6 个微型无刷力控关节直驱 + 1 个齿轮传动关节,7 自由度,可配合 G1 人形机器人完成复杂操作。
数据完整官网链接 →
技术参数
其他参数
| Size | 34.8mm x 23.1mm x 23.3mm |
| Model | F-1515-108 Miniature Brushless Force Control Joint F-1515-214 Miniature Brushless Force Control joint |
| Weight | 45g |
| Encoder | Rotor Absolute Value Encoder |
| Angle of Joint | Thumb Joint 0: -60°~60° Thumb Joint 1: -35°~60° The Thumb Joint 2: 0 to 100° Index Finger Joint 0: 0 °~90° Index Finger Joint 1: 0 °~100° Middle Finger Joint 0: 0 °~90° Middle Finger Joint 1: 0 °~100° |
| Static Current | 58V @ 0.2A |
| Working Voltage | 12-24V |
| 2 x 2 (Palm) x 3 | 2 x 2 (Single Finger Pad) x 3 |
| Control feedback | Joint Mode, Joint Position, Joint Velocity, Joint Torque, Joint Stiffness Coefficient, Joint Damping Coefficient Miniature Brushless Force Control Joint Parameters |
| Communication rate | 1000Hz |
| Degrees of Freedom | Thumb x 3 Index Finger x 2 Middle Finger x 2 |
| Perceptual feedback | Joint Mode, Joint Position, Joint Velocity, Joint Torque, Joint Temperature, Voltage and Current, Sensor Pressure Value, Sensor Temperature Value, imu Data |
| Range of Perception | 10g-2500g |
| Sender:1234 bytes | Receiver:1270 bytes |
| Maximum Torque (Ideal) | 0.76Nm 1.498Nm |
| 6 Motors Drive Directly | 1 Motor Drive with Gears |
| Maximum Torque (Actual) | The Torque Is In The Same Direction As The Speed:0.49Nm The Torque Is In The Same Direction As The Speed:0.86Nm The Toque Is In The Opposite Direction of The Rotational Speed:1.37Nm The Toque Is In The Opposite Direction of The Rotational Speed:3.1 Nm |
| Method of Communication | High Speed Unibus |
| Maximum Rotational Speed | 23rad/s 11rad/s |
| Motor Preceived Feedback | Torque, Angle, Angular Velocity, Temperature |
| Motor Control Instruction | Torque, Angle, Angular Velocity, Stiffness, Damping |
| Maximum Acceptance (Unamaged) | 20kg |
| Communication Control Frequency | 1000Hz |
| Fingertip Repeat Positioning Accuracy | ±2mm |
| Load Condition (Palm Facing Left At Room Temperature, Grasping A 5cm Round Hard Object) | The Maximum Weight is 500g The Maximum Power Is: 400W@3s Sensing parameters |
| Load Conditions ( Palm Facing Down At Room Temperature, Grasping A 5cm Round Hard Object) | The Maximum Weight is 500g The Maximum Power Is: 400W@3s |
查看完整规格参数
输入邮箱,免费解锁全部 宇树 Dex3-1 灵巧手 详细数据
价格
价格未公开
数据来源:询价
浏览量0
收藏0
厂商宇树科技
相似产品
对比这款产品 →
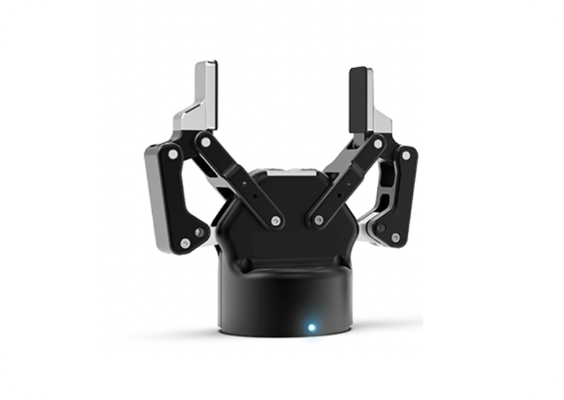
宇树 Z1 机械臂
宇树科技
J1: ±150° 180°/sJ2: 0-180° 180°/sJ3: -165°-0 180°/s
价格未公开完整
对比这款产品 →
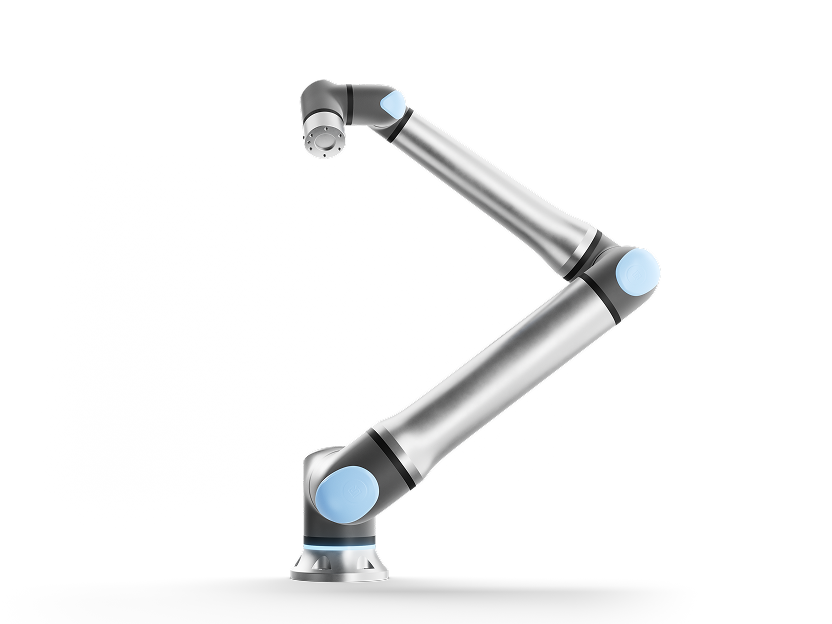
UR20
Universal Robots
自由度: 6备注: 新一代UR系列旗舰长臂展,适合大负载码垛、焊接、长距离搬运臂展: 1750mm
价格未公开完整
对比这款产品 →
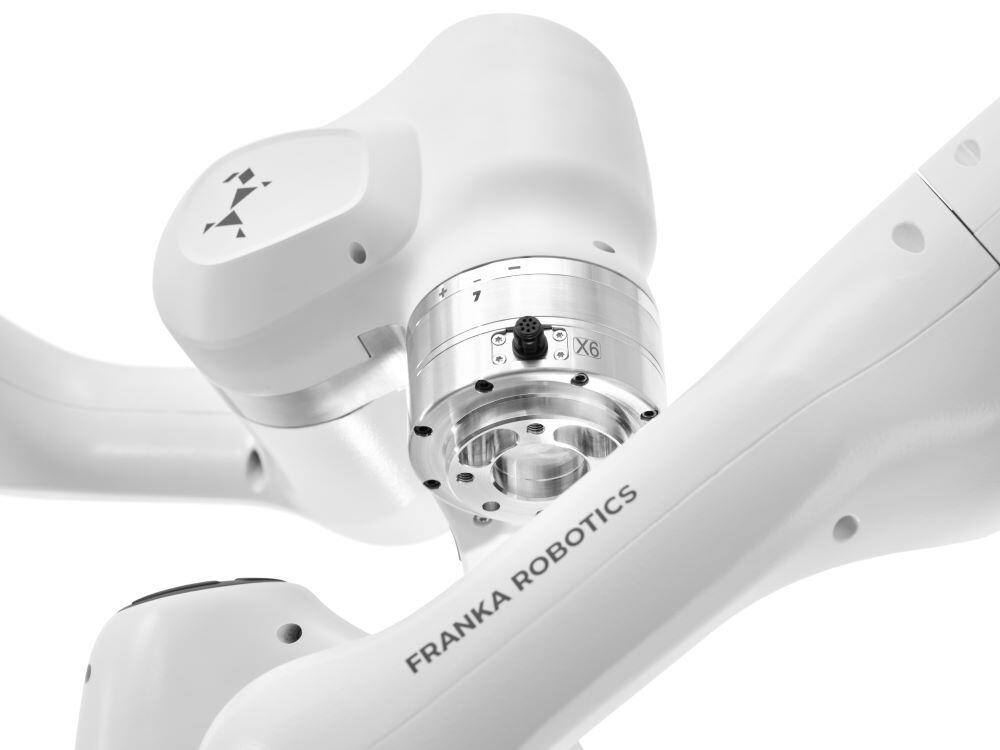
Franka Research 3
Franka Robotics
自由度: 7臂展: 855mm负载: 3kg
价格未公开完整
对比这款产品 →
UR7e
Universal Robots
自由度: 6备注: e-Series中等负载型号,适合各类产线的柔性搬运、机床上下料臂展: 850mm
价格未公开完整
订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。