宇树 Dex2/5 腱绳传动灵巧手, gala-style 外观,兼具力量与精细控制。整手通过 10 万次疲劳测试与 100 次跌落测试,拇指与四指协同,兼容 G1/R1 人形机器人。
数据完整官网链接 →
技术参数
其他参数
| Size | 151mm x 70mm x 63mm [1] |
| Weight | 365g |
| Angle of Joint | Thumb Joint 0:0~42° Thumb Joint 1:0~105° Four-Finger Joint0:0~88° Four-Finger Joint1:0~105° |
| Static Current | 58V@0.1A |
| Maximum Current | 58V@1.5A |
| Working Voltage | 24V-60V |
| Control Feedback | Joint Mode, Joint Position, Joint Velocity, Joint Torque, Joint Stiffness Coefficient, Joint Damping Coefficient |
| Communication Rate | 1000Hz |
| Degrees of Freedom | Thumb×1 Index Finger、Middle Finger、Ring Finger、Little Finger:share one DOF |
| Fingertip strength | Thumb:15N Index finger, middle finger, ring finger, little finger: total 15 N |
| Perceptual Feedback | Joint Mode, Joint Position, Joint Velocity, Joint Torque, Joint Temperature, Voltage and Current |
| Minimum grip diameter | 8mm |
| Load Conditions (Palm Facing Left At Room Temperature, Grasping A 5cm Round Hard Object) | The Maximum Weight is 1.5kg |
| Load Conditions ( Palm Facing Down At Room Temperature, Grasping A 5cm Round Hard Object) | The Maximum Weight is 1.5kg |
查看完整规格参数
输入邮箱,免费解锁全部 宇树 Dex2/5 灵巧手 详细数据
价格
价格未公开
数据来源:询价
浏览量0
收藏0
厂商宇树科技
相似产品
对比这款产品 →
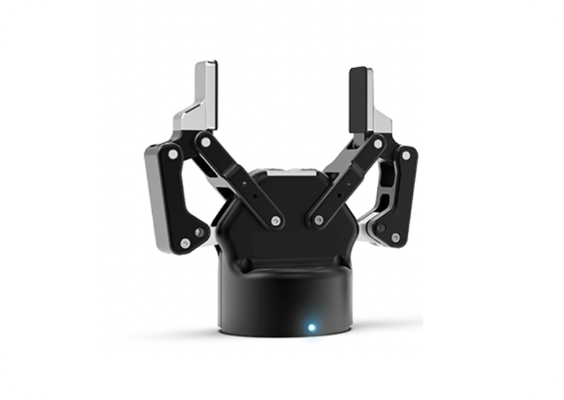
宇树 Z1 机械臂
宇树科技
J1: ±150° 180°/sJ2: 0-180° 180°/sJ3: -165°-0 180°/s
价格未公开完整
对比这款产品 →
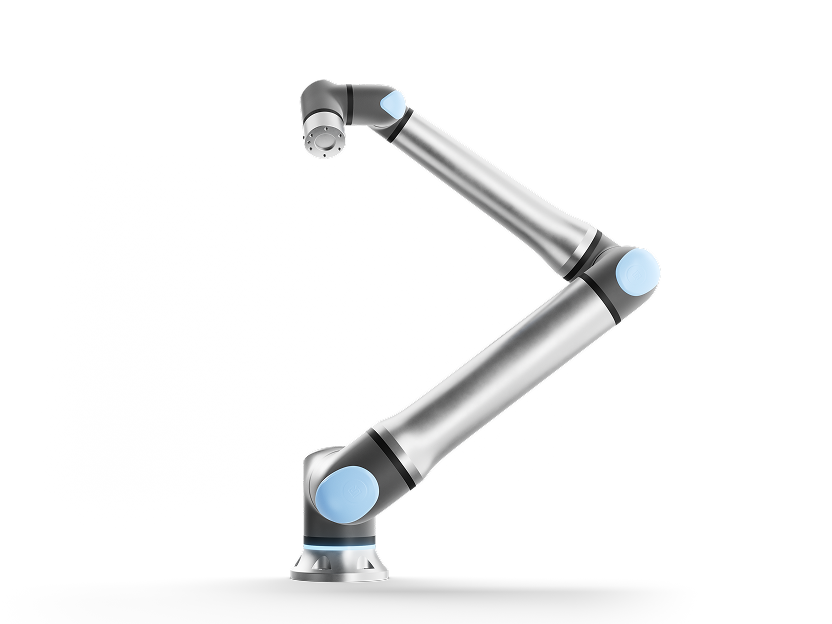
UR20
Universal Robots
自由度: 6备注: 新一代UR系列旗舰长臂展,适合大负载码垛、焊接、长距离搬运臂展: 1750mm
价格未公开完整
对比这款产品 →
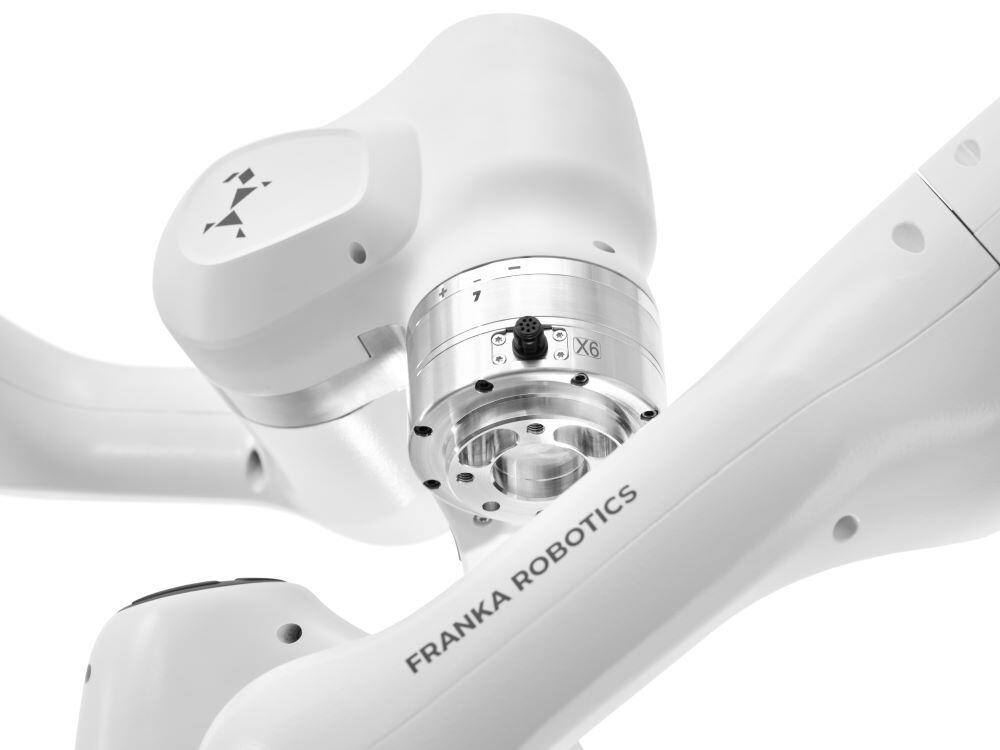
Franka Research 3
Franka Robotics
自由度: 7臂展: 855mm负载: 3kg
价格未公开完整
对比这款产品 →
UR7e
Universal Robots
自由度: 6备注: e-Series中等负载型号,适合各类产线的柔性搬运、机床上下料臂展: 850mm
价格未公开完整
订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。