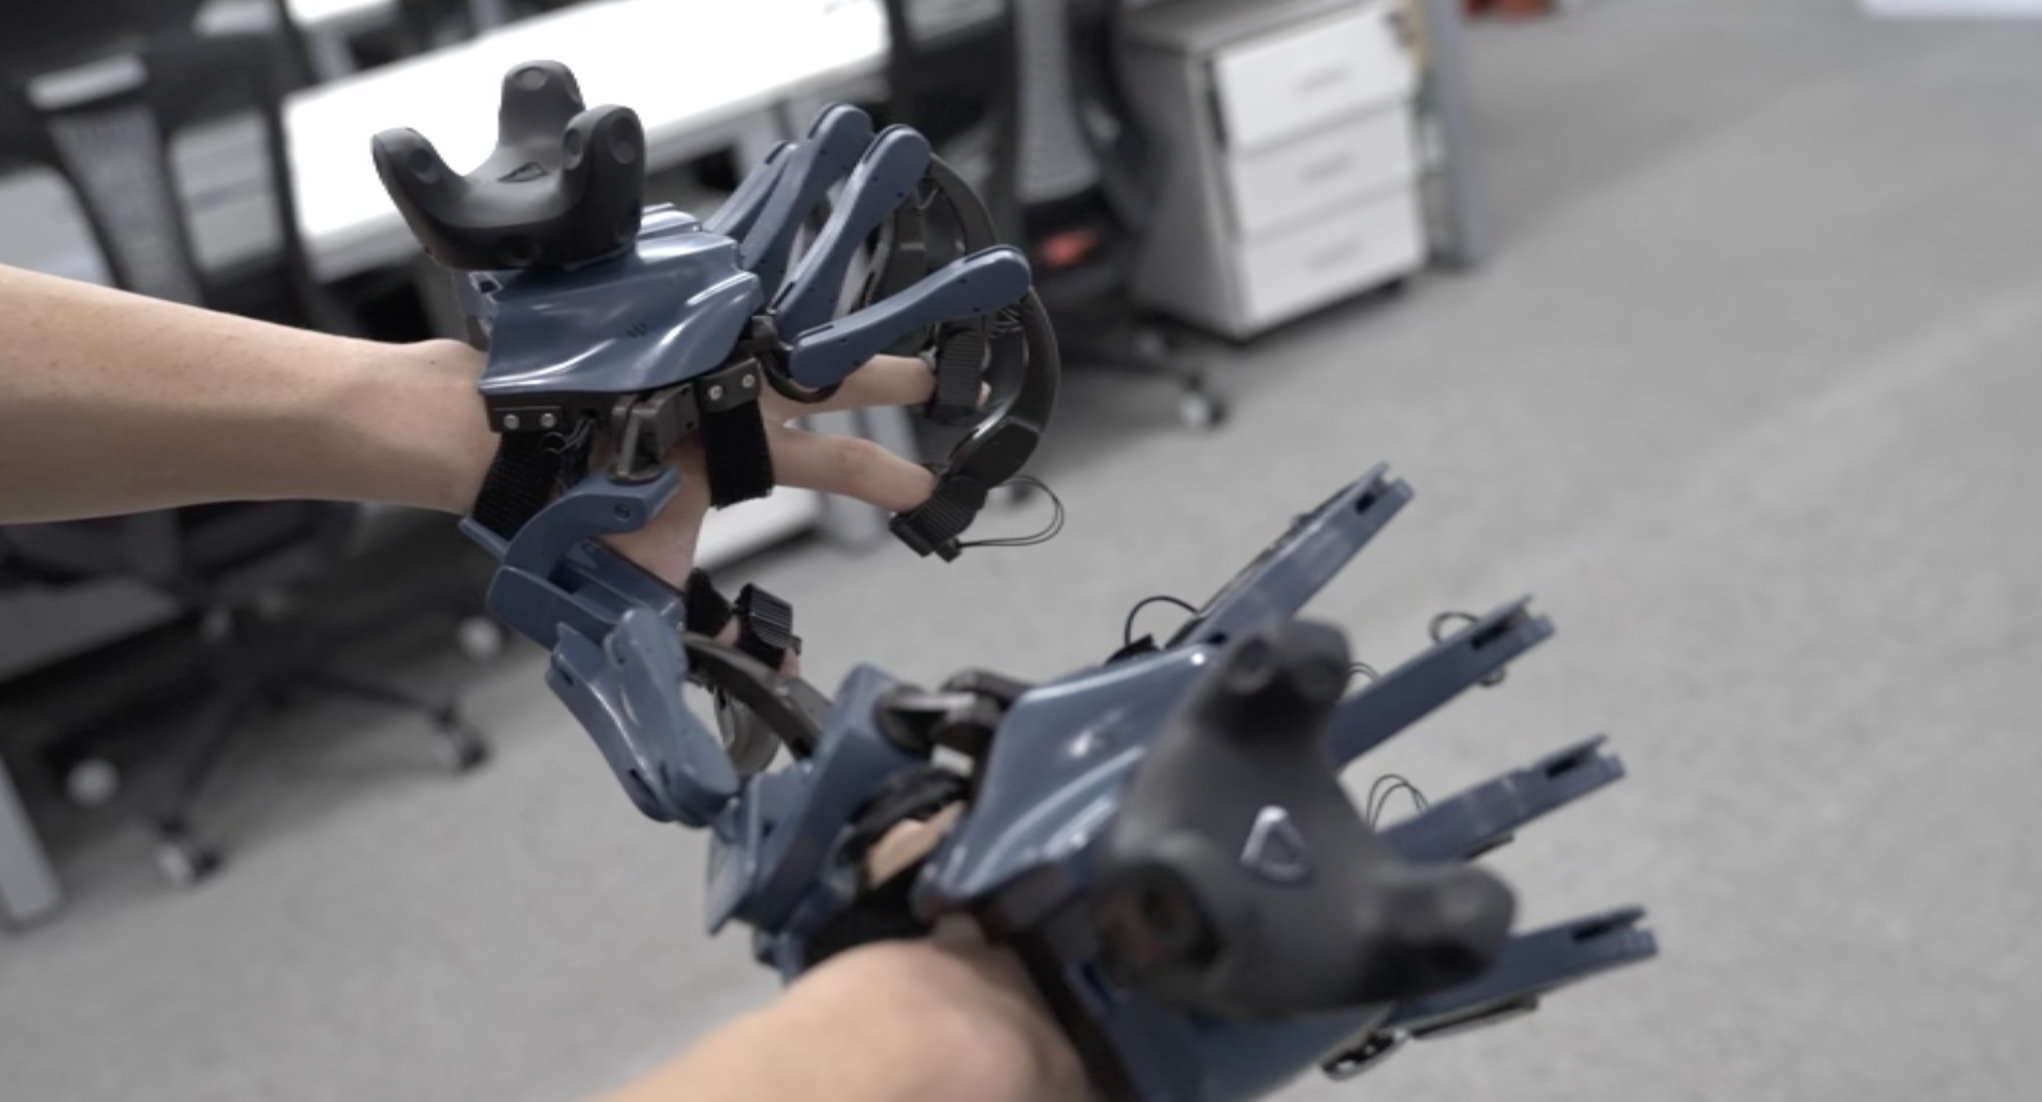
PsiBot H1 是灵初智能推出的外骨骼式遥操作数据采集手套,专为抓取人手数据与遥操作设计。可支持2-21主动自由度的灵巧手或夹爪,控制延迟<3ms、控制频率>1000Hz、角度误差<2°。单手套重量<240g,穿戴时间<10s,指套设计易穿戴且兼容不同手型。提供C++/Python接口,支持ROS/ROS2,兼容Isaacgym、Isaaclab、Mujoco仿真环境,配套数据采集软件,适用于具身智能算法训练与遥操作场景。
数据部分官网链接 →
技术参数
其他参数
| 型号 | PsiBot H1 |
| 重量 | <240 g |
| 产品类型 | 外骨骼式数据采集手套(单手) |
| 仿真支持 | Isaacgym、Isaaclab、Mujoco,提供USD/URDF |
| 应用方向 | 人手数据采集、遥操作、算法训练 |
| 开发接口 | C++/Python,支持ROS/ROS2 |
| 控制延迟 | <3 ms |
| 控制频率 | >1000 Hz |
| 数据采集 | 配套上位机API/软件,遥操作数据易收集 |
| 穿戴时间 | <10 s(单手) |
| 角度误差 | <2° |
| 设计特点 | 指套设计,易穿戴,兼容不同人手,轻量化 |
| 支持自由度 | 2-21主动自由度(灵巧手或夹爪) |
| 新手上手时间 | <2 min |
查看完整规格参数
输入邮箱,免费解锁全部 PsiBot H1 遥操作数据采集手套 详细数据
⚠ 部分参数可能缺失,数据来源:询价
价格
价格未公开
数据来源:询价
浏览量0
收藏0
厂商灵初智能
相似产品

订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。