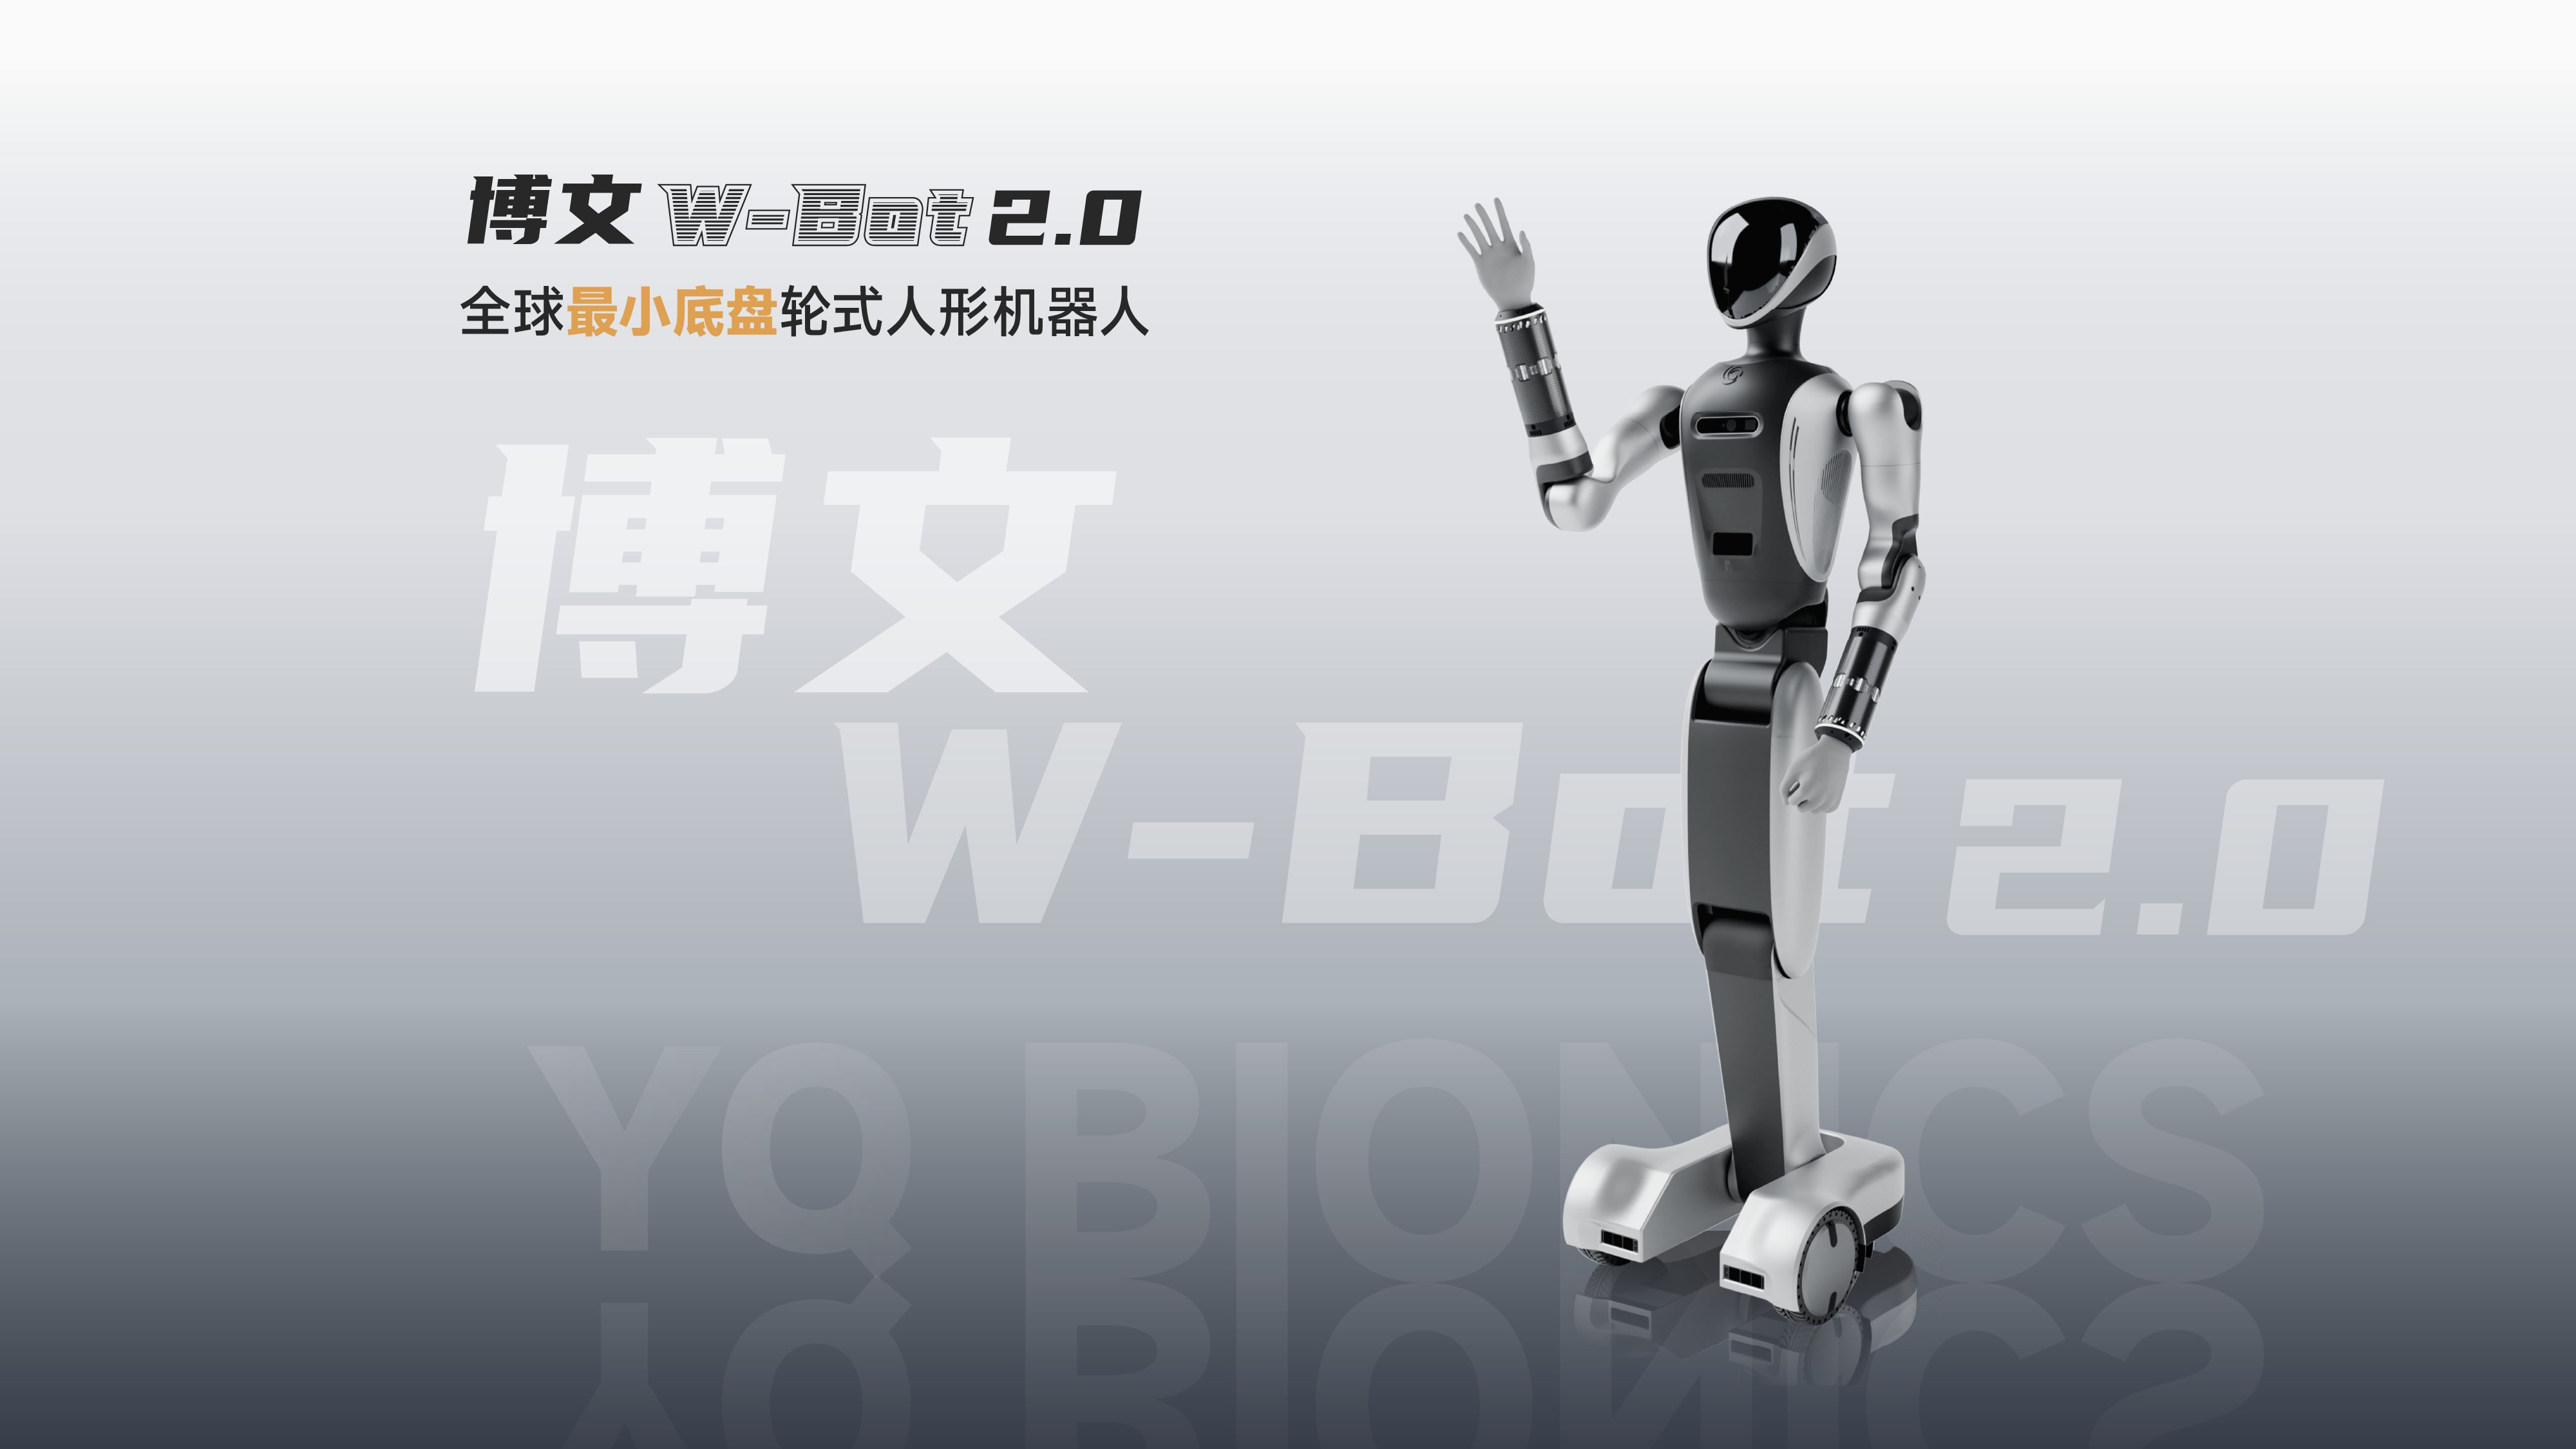
月泉仿生博文W-Bot 2.0轮式人形机器人,全身尺寸1.78m、重60kg,全身43个自由度(单臂7、躯干7,含底盘2自由度)。单臂负载10kg,双臂负载20kg,配合六维力传感器可精准计算抓取物理重量;操作高度0–2.2m。下肢采用仿人髋-膝-踝三折叠设计,搭载全球最小底盘,具备狭小空间高通过性。最大行走速度3m/s,电池2400W·h/48V。双主控平台NVIDIA Jetson Orin NX 16GB×2,算力最高314TOPS,采用全身层级神经网络运动平衡控制。感知系统集成Intel RealSense D435i与D455深度相机及Livox 360°激光雷达,末端可搭配信手X-Hand M1或应手Y-Hand M2灵巧手。
数据完整官网链接 →
技术参数
其他参数
| 型号 | W-Bot 2.0 |
| 产品类型 | 轮式人形机器人 |
| 全身尺寸 | 1.78 m |
| 单臂尺寸 | 754.16 mm |
| 双臂负载 | 20 kg |
| 控制方式 | 全身层级神经网络运动平衡控制 |
| 操作高度 | 0–2.2 m |
| 整机重量 | 60 kg |
| 电池容量 | 2400 W·h / 最大电压48V / 最大输出电流30A |
| 结构特色 | 仿人髋-膝-踝三折叠设计,全球最小底盘,高通过性,狭小空间作业能力强 |
| 行走速度 | 最大 3 m/s |
| 运控平台 | 双主控平台,NVIDIA Jetson Orin NX 16GB × 2,最高算力314 TOPS |
| 通信连接 | CAN 通信 |
| 全身自由度 | 43 DoF |
| 感知传感器 | Intel RealSense D435i 深度相机 + D455 深度相机 + Livox 360° 激光雷达 |
| 灵巧手配置 | 可搭配信手 X-Hand M1 或应手 Y-Hand M2 |
| 躯干自由度 | 7 DoF(髋3 + 膝1 + 踝1 + 底盘2) |
| 关节极限扭矩 | 膝关节约360N·m / 踝关节约160N·m / 手臂关节约60N·m |
| 单手臂自由度 | 7 DoF(肩3 + 肘1 + 小臂1 + 腕2) |
| 单臂负载能力 | 10 kg(配合六维力传感器可精准计算抓取重量) |
查看完整规格参数
输入邮箱,免费解锁全部 博文 W-Bot 2.0 轮式人形机器人 详细数据
价格
价格未公开
数据来源:询价
浏览量0
收藏0
厂商月泉仿生
相似产品

订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。