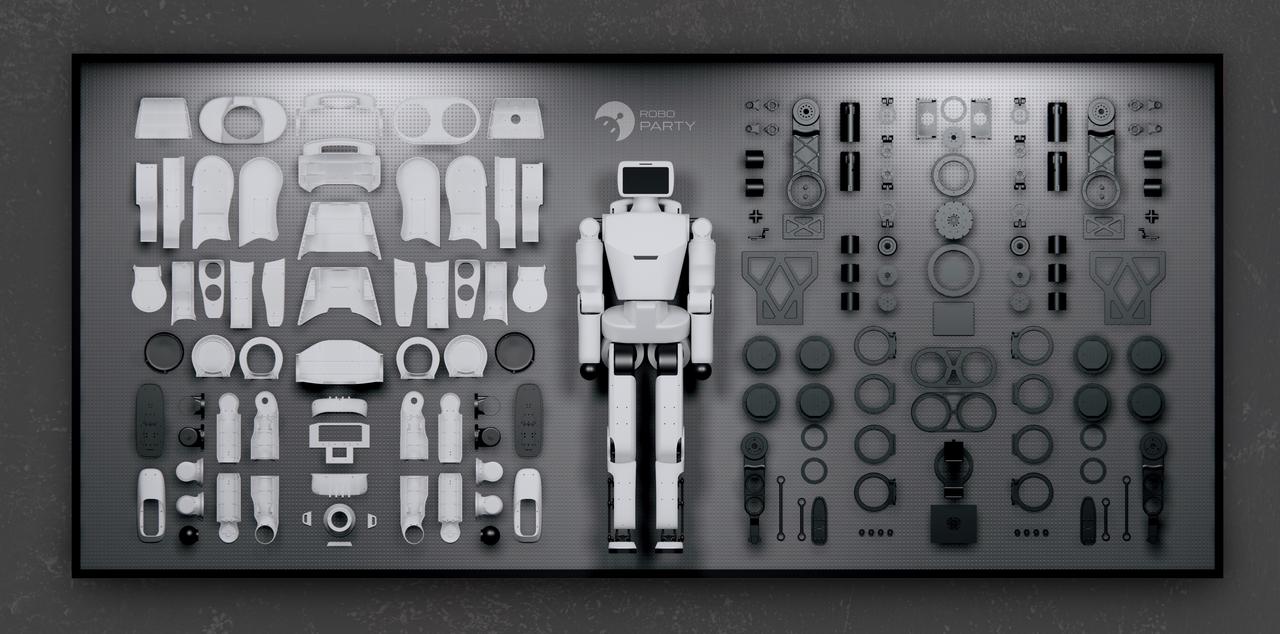
Roboto Origin(萝博头原型机)是萝博派对推出的全开源DIY双足人形机器人,核心团队来自哈尔滨工业大学。机器人身高1.25米,体重34kg,全身23自由度,最高行走速度3m/s,采用CNC工业级加工件、并联脚踝和类人偏置关节设计。搭载48V/15Ah锂电池,续航2小时以上。主控为RDK X5 8GB,配备Intel D435i深度相机和3D激光雷达。全研发流程开源,包括结构、电气、训练和部署代码,基于ROS2 Humble和IsaacLab强化学习训练框架,可通过淘宝采购和嘉立创打样自行组装。
数据完整官网链接 →
技术参数
其他参数
| IMU | 超核HI13 M0-USB |
| 体重 | 34kg |
| 公司 | 上海萝博派对科技有限公司 |
| 电池 | 48V 15Ah 锂离子电池(140×140×115mm) |
| 续航 | 2小时以上 |
| 能力 | 行走、跑步、跳跃(开源训练代码可实现) |
| 身高 | 1.25m |
| DIY成本 | 约49743元人民币(BOM清单总成本) |
| 主控板 | RDK X5 8GB |
| 传感器 | Intel D435i 深度相机 + 3D激光雷达 |
| 自由度 | 23DoF(全身) |
| 产品类型 | 开源双足人形机器人 |
| 仿真平台 | Isaac Sim 4.5.0 + IsaacLab 2.1.1 |
| 单臂长度 | 440mm |
| 团队背景 | 核心团队来自哈尔滨工业大学 |
| 大腿长度 | 250mm |
| 小腿长度 | 300mm |
| 开源仓库 | https://github.com/Roboparty/roboto_origin |
| 开源协议 | GPL v3(软件)、CERN-OHL-W-2.0(硬件)、CC-BY-SA-4.0(文档) |
| 成立时间 | 2025年2月 |
| 手臂关节 | DM 4340P 执行器 × 14(关节峰值扭矩27N·m) |
| 机械设计 | 并联脚踝 + 类人偏置关节 |
| 硬件版本 | V2.0(当前推荐版,单集成板+结构增强+限位销标定+背板式开关) |
| 结构材质 | CNC工业级加工件(120目喷砂/黑色阳极氧化) |
| 腿部关节 | DM 10010L 执行器 × 9(关节峰值扭矩120N·m) |
| 训练框架 | 强化学习 IsaacLab + rsl_rl |
| 软件框架 | ROS2 Humble |
| 通信接口 | USB2CAN × 4 |
| 最大行走速度 | 3m/s |
查看完整规格参数
输入邮箱,免费解锁全部 Roboto Origin 萝博头原型机 详细数据
价格
价格未公开
数据来源:DIY成本约49743元(BOM清单)
浏览量0
收藏0
厂商萝博派对
相似产品

订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。