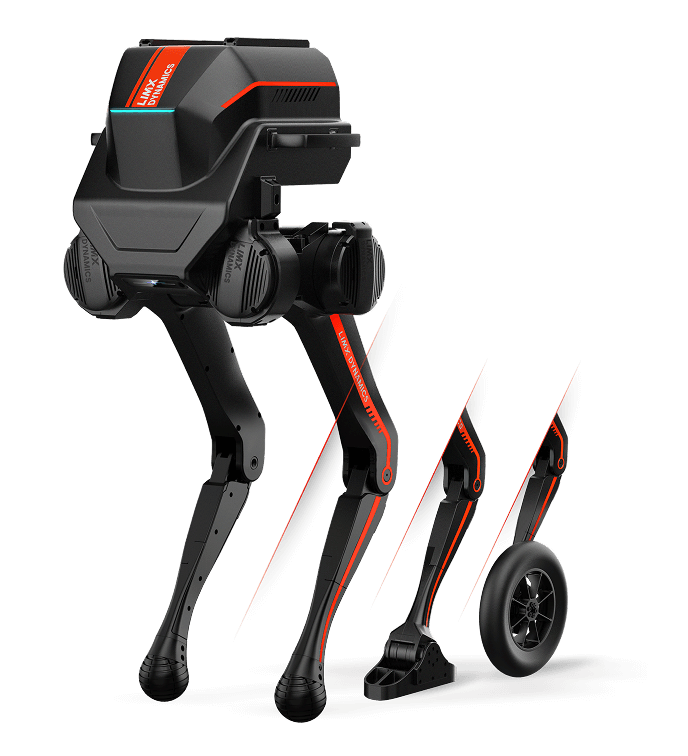
TRON 2 是逐际动力推出的多形态具身机器人,支持双臂、双足、双轮足三种模块化构型,单臂 7 自由度,臂展 73cm,双臂负载 10kg,双轮足模式负载 30kg。搭载安全边界保护与双电源冗余设计,支持视觉辅助一步一阶上楼梯。配备一站式 VLA 数采管理平台,预装 ACT、Pi0.5 等典范模型,支持 Python 全流程开发与 ROS2/ROS,开箱即用。
数据完整官网链接 →
技术参数
其他参数
| 形态 | 双足 / 双轮足(多形态切换) |
| 材质 | 铝合金 + 塑料 |
| 质保期 | 12 个月 |
| 二次开发 | 支持 |
| 产品版本 | TRON 2 EDU 版 / TRON 2 标准版 |
| 应用场景 | 具身智能研究、移动操作开发、科研教育、算法验证 |
| 拓展模块 | 移动操作拓展套件、感知套件、算力模块 |
| 遥操延迟 | 100 ms |
| 单腿自由度 | 5 |
| 单臂自由度 | 7 |
| 头部自由度 | 2 |
| 夹爪夹持力 | 20 N |
| 开发者工具 | 开发指南(SDK)、机器人管理平台(Studio)、具身数据平台、仿真器与算法示例 |
| 软件兼容性 | 适配 Python、C++ 开发环境,兼容 ROS1/ROS2 系统 |
| 夹爪最大行程 | 85 mm |
| 数据采集落盘 | 支持 |
| 末端最大速度 | 5 m/s |
| 末端额定负载 | 3 kg |
| 算力模块存储 | 2T |
| 算力模块接口 | 3 × ETH 网口、3 × USB 3.0、1 × 24V 电源输入口、1 × 12V 电源输出口 |
| 算力模块架构 | Intel Core Ultra |
| 重复定位精度 | ± 0.5 mm |
| 双臂遥操作方式 | VR 设备 |
| 末端执行器类型 | 夹爪 / 灵巧手(可选) |
| 末端最大加速度 | 36 m/s² |
| 双足/双轮足功能 | 四向移动、转向、静态站立、高度调节(蹲起)、摔倒爬起、离地检测 |
| 双臂安全边界保护 | 支持 |
| 最大越障台阶高度 | 20 cm |
| 最大负载(上楼梯) | 20 kg |
| 最大爬升坡度(双足) | 15° |
| 最大负载(平地行走) | 30 kg |
| 最大运动速度(双足) | 2 ~ 3 m/s |
| 最大爬升坡度(双轮足) | 30° |
| 最大运动速度(双轮足) | 3 ~ 5 m/s |
| 末端最大负载(伸直姿态) | 5 kg(单臂) |
查看完整规格参数
输入邮箱,免费解锁全部 TRON 2 详细数据
价格
价格未公开
数据来源:联系销售
浏览量560
收藏20
厂商逐际动力
相似产品

订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。