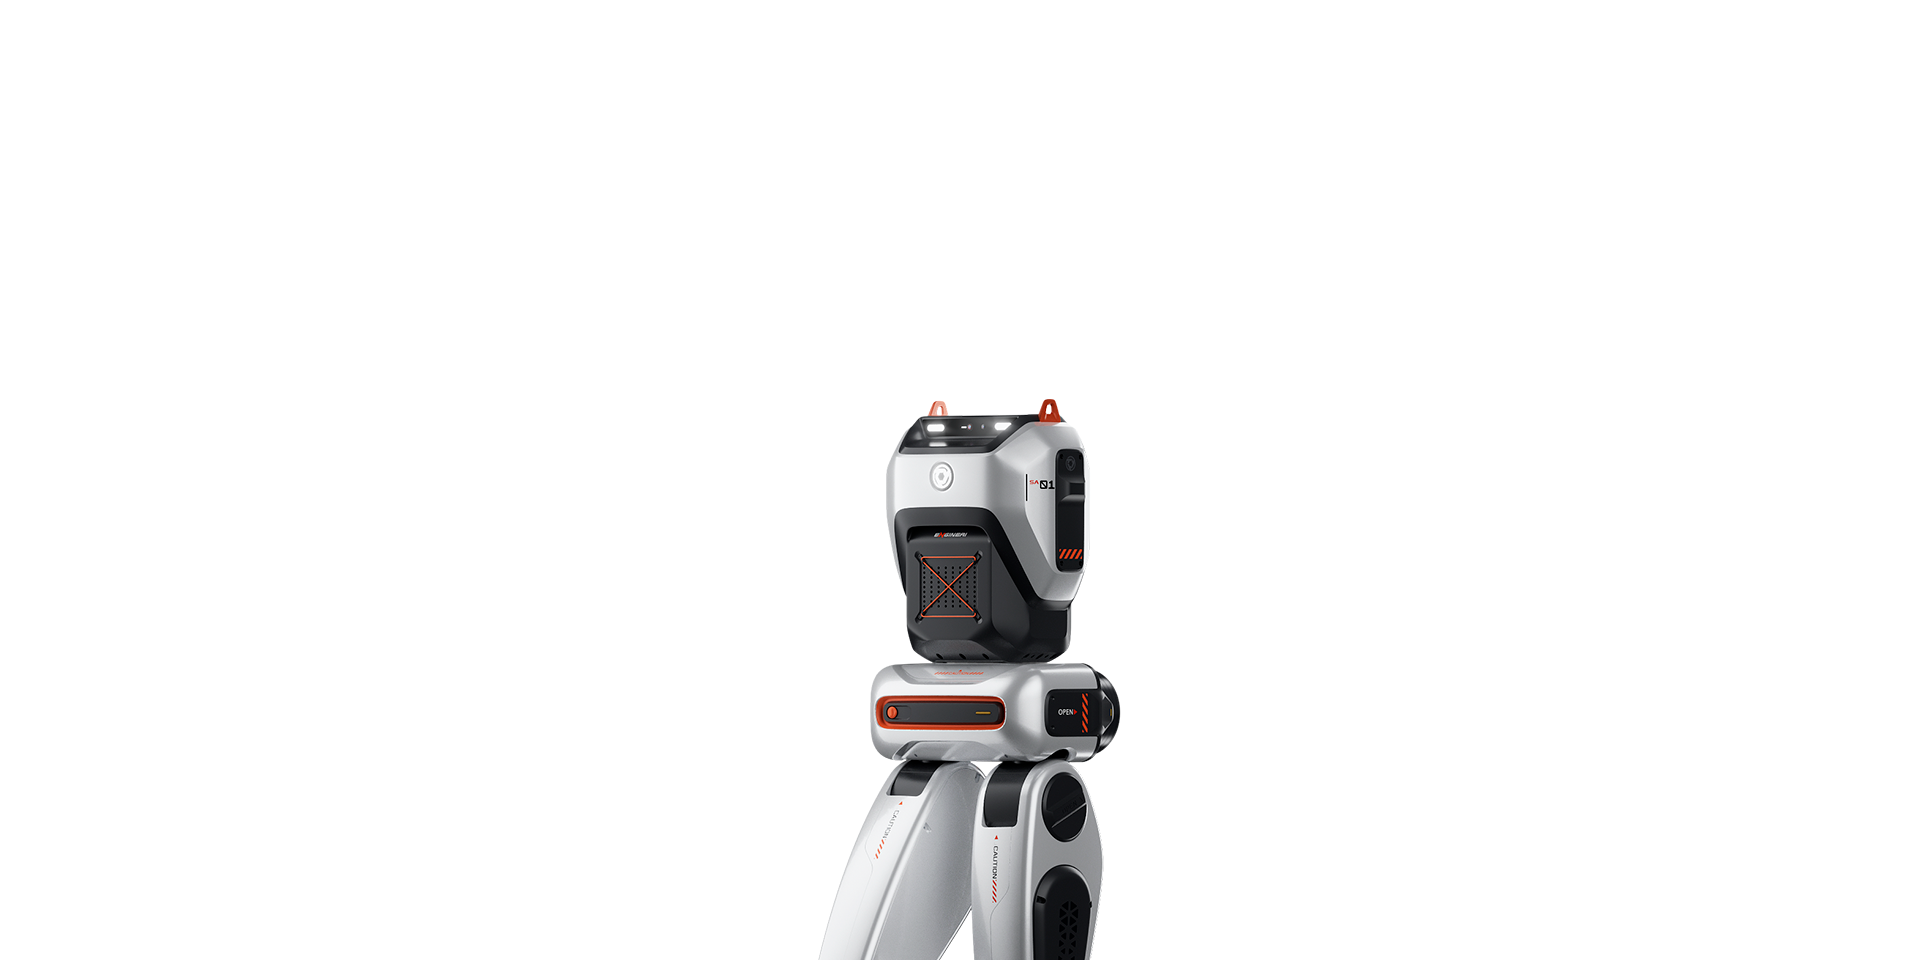
SA01 是众擎机器人的高拓展性双足机器人平台,拥有 12 个超高自由度,采用自研直膝步态技术,双足协调 6 个自由度,实现如人类般自然流畅的行走与强劲的实时平衡控制。它具备整机开源特性——硬件结构和接口完全开放,运动控制算法与软件框架全面开源;髋、膝关节峰值扭矩达 160N·m,并搭载双绝对磁编码器,是高性价比的科研开发平台。
数据部分官网链接 →
技术参数
基本信息
| 类型 | 高拓展性双足机器人平台 |
| 备注 | 以开源为基石、高性价比的双足研究平台,实时平衡控制强 |
运动性能
| 自由度 | 12 |
其他参数
| gait | 自研直膝步态,双足协调6自由度 |
| encoder | 双绝对磁编码器,掉电重启恢复关节位置 |
| 开源 | 整机硬件结构/接口开放,运动控制算法与软件框架全面开源 |
| joint_torque | 髋/膝关节峰值扭矩160N·m |
查看完整规格参数
输入邮箱,免费解锁全部 SA01 详细数据
⚠ 部分参数可能缺失,数据来源:询价
价格
价格未公开
数据来源:询价
浏览量0
收藏0
厂商众擎机器人
相似产品

订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。