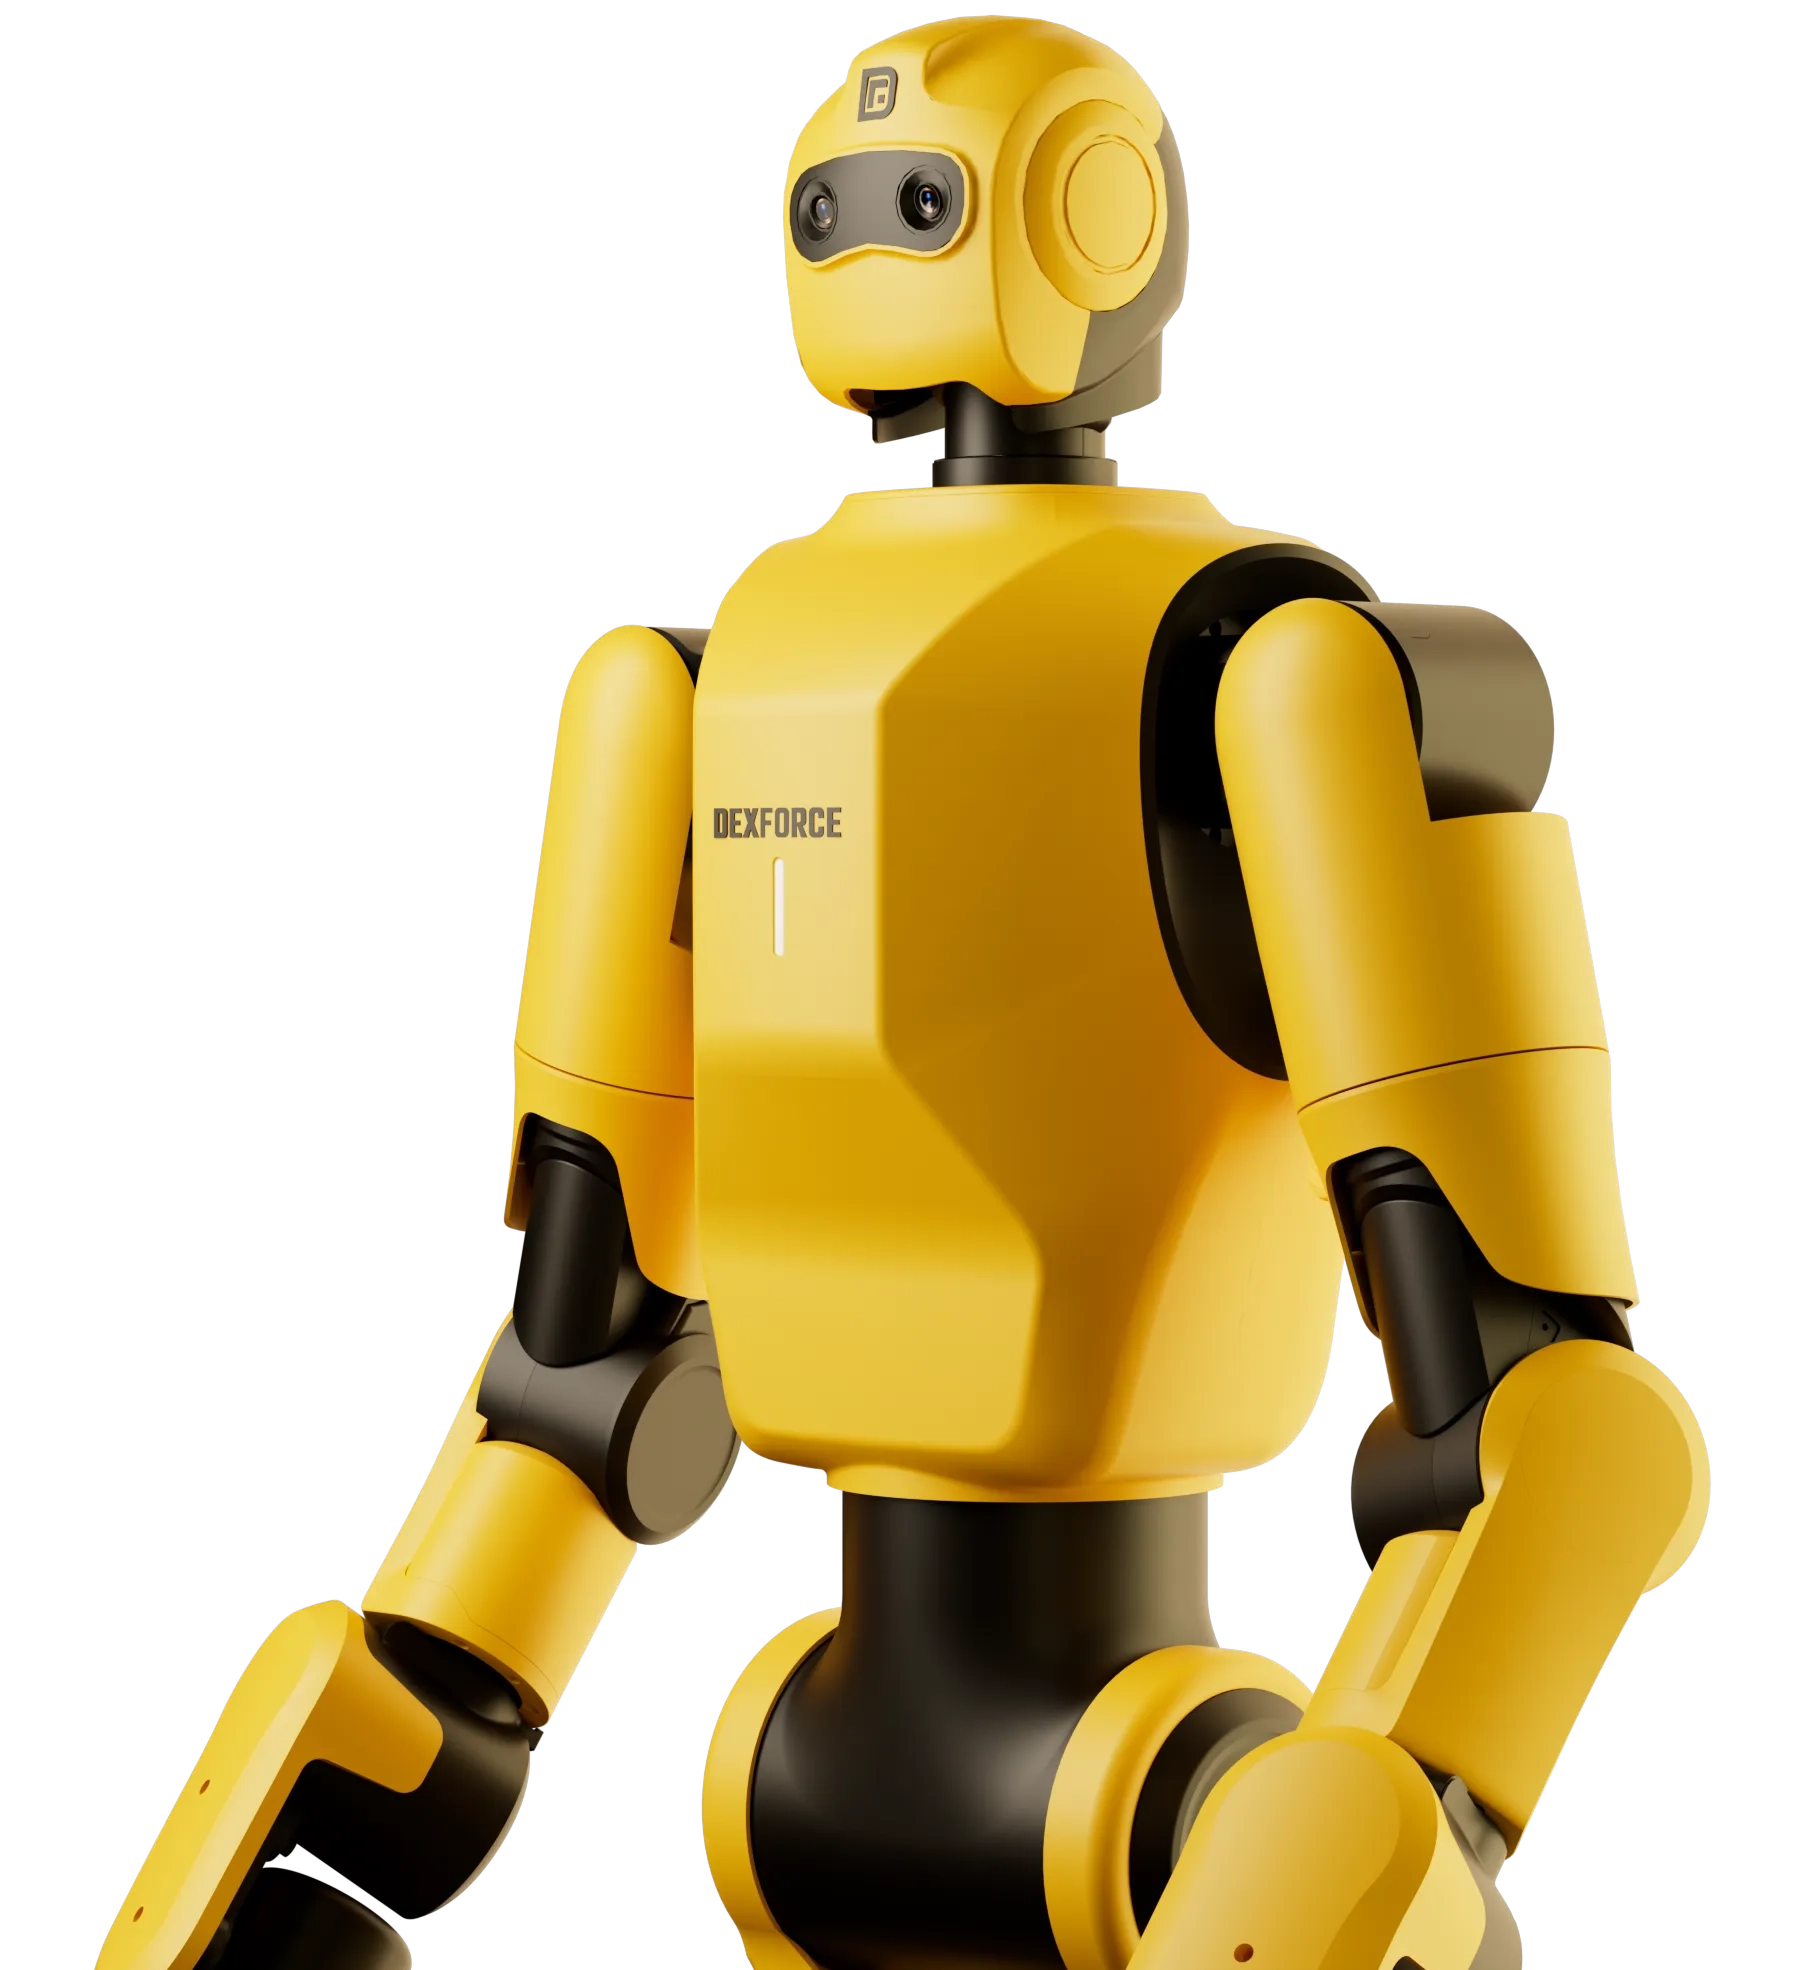
跨维智能 DexForce W1 Pro 是第二代通用具身智能轮式人形机器人,采用 Sim2Real VLA 端到端模型架构与 EmbodiChain 仿真数据生成引擎,搭载自研 6cm 基线仿人双目纯视觉传感器,配合大模型双目算法实现高精度物体识别与 3D 重建。全身 34 自由度(全向底盘版 40 DoF),单臂 7 DoF 最大负载 10kg,重复定位精度 ±0.5mm,腕部力控精度 0.1N,运动控制频率 1kHz。双 PC 分布式架构,系统总算力 ≥300 TOPS。标配灵巧手,可选配二指夹爪、腕部 RGBD 相机、全向底盘。差速底盘直行最大速度 1.5m/s,激光 SLAM 导航重复定位精度 ≤±20mm/±2°,续航 ≥8h。面向数采训练、科研教育、商用服务、工业制造等场景,支持二次开发与遥操功能。
数据完整官网链接 →
技术参数
其他参数
| 通信 | EtherCAT 工业环网,动力单元通信带宽 100 Mbps |
| AI 框架 | Sim2Real VLA Pipeline + EmbodiChain 海量仿真数据生成 |
| 二次开发 | 支持 |
| 产品型号 | W1 Pro |
| 典型应用 | 数采训练、科研教育、商用服务、工业制造 |
| 力控感知 | 腕部可选配六维力传感器,力控精度 0.1N |
| 场景类型 | 自主移动场景 / 原地作业场景 |
| 头部视觉 | 6 cm 基线仿人双目纯视觉 + 大模型双目算法 |
| 导航方式 | 激光 SLAM + VSLAM 辅助 |
| 导航雷达 | 2 台(底盘对角安装) |
| 机体类型 | 全身(可选半身) |
| 标配配件 | 手动充电线、手柄遥控器 |
| 电池容量 | 40 Ah(磷酸铁锂电池可选) |
| 算力架构 | 双 PC 分布式架构,总算力 ≥ 300 TOPS |
| 续航时间 | ≥ 8 h |
| 腕部视觉 | 可选配双手腕部 RGBD 相机 |
| 语音交互 | 融合语言大模型,超拟人合成,实时对话 |
| 运动方式 | 差速底盘(标配),全向底盘(选配) |
| 选配配件 | VR 眼镜、自动充电桩、腕部相机、全向底盘、灵巧手/夹爪互换 |
| 遥操功能 | 支持 |
| 全身自由度 | 34 DoF(差速底盘) / 40 DoF(全向底盘,选配) |
| 单臂自由度 | 7 DoF(肩 3 + 肘 1 + 腕 3) |
| 腰部自由度 | 2 |
| 腿部自由度 | 2 |
| 颈部自由度 | 2 |
| 单臂最大负载 | 10 kg |
| 导航避障视觉 | 2 台(底盘前后中心安装) |
| 直行最大速度 | 1.5 m/s |
| 直行额定速度 | 1.2 m/s |
| 运动控制频率 | 1 kHz |
| 手臂重复定位精度 | ± 0.5 mm(不含手) |
| 整机尺寸(站立) | 682 × 550 × 1636 mm |
| 末端执行器(标配) | 灵巧手(6 主动自由度,类人五指方案) |
| 末端执行器(选配) | 二指夹爪(1 自由度) |
| SLAM 导航重复定位精度 | ≤ ±20 mm,±2° |
查看完整规格参数
输入邮箱,免费解锁全部 DexForce W1 Pro 通用具身智能人形机器人 详细数据
价格
价格未公开
数据来源:询价
浏览量0
收藏0
厂商跨维智能
相似产品

订阅 RobotLens Newsletter
每周获取最新的具身智能产品动态和价格变化。